Kas tieši ir MI tīrīšana?
1. Definīcija
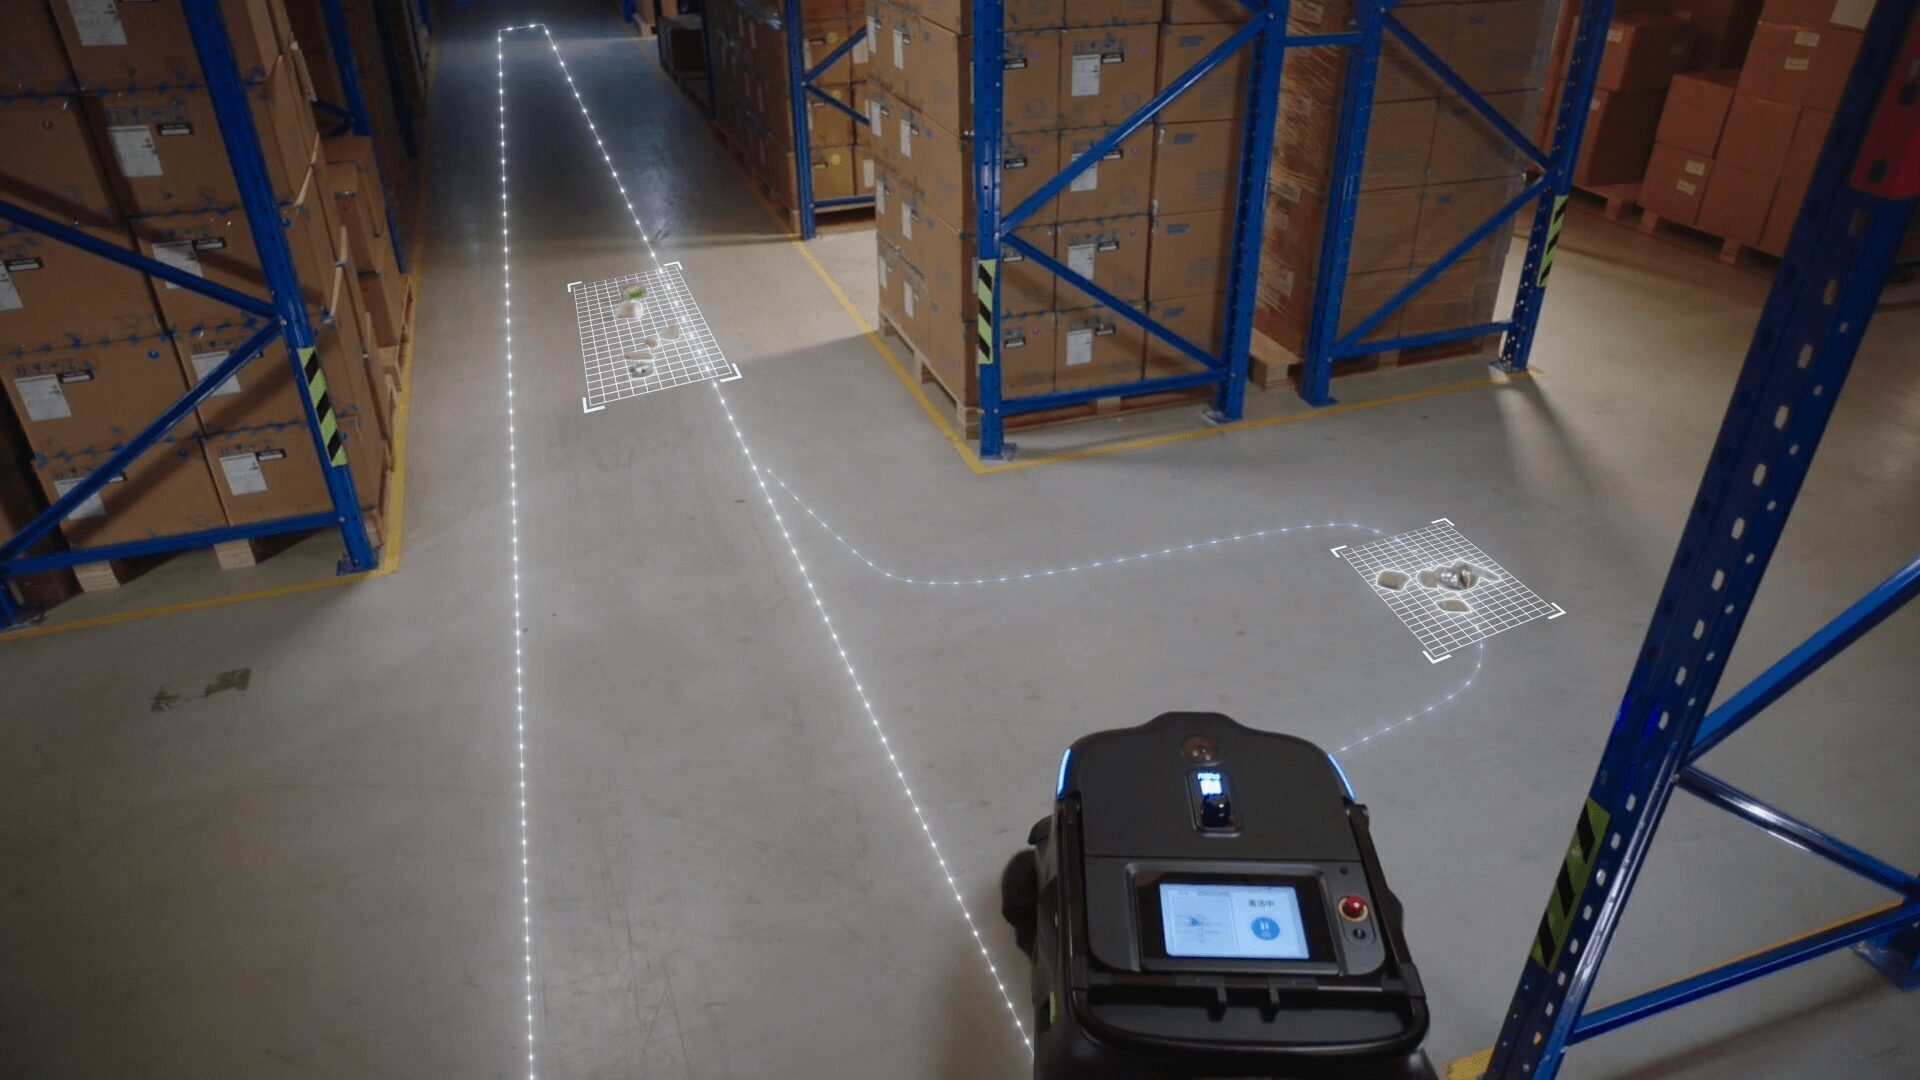
Vienkārši sakot, MI tīrīšana jeb tīrīšana ar mākslīgo intelektu nozīmē, ka robots spēj redzēt, domāt un rīkoties.
Tas atpazīst netīrumus, izprot situāciju un patstāvīgi izvēlas piemērotāko tīrīšanas darbību.
2. Atšķirība starp MI tīrīšanu un parasto tīrīšanu
| Parasta tīrīšana | MI tīrīšana | |
| Uztvere | “Akla” slaucīšana vai mazgāšana pēc noteikta maršruta | Atpazīst netīrumus, grīdas virsmu un šķēršļus |
| “Uzvedība” (darbības režīms) | Fiksēta, nemainīga | Reāllaikā pielāgo darbības |
| Efektivitāte | Dažkārt paliek netīras vietas vai atkārtoti braucieni | Par 30–50% augstāka tīrīšanas efektivitāte |
| Pielāgošanās spēja | Dažkārt grūti pielāgoties mainīgiem apstākļiem | Pielāgojas dažādām grīdām un vidēm |
| Lietotāja pieredze | Dažkārt nepieciešama manuāla pielāgošana | Pilnībā autonoma lēmumu pieņemšana |
3. Darbības, ko robots ar MI spēj izprast
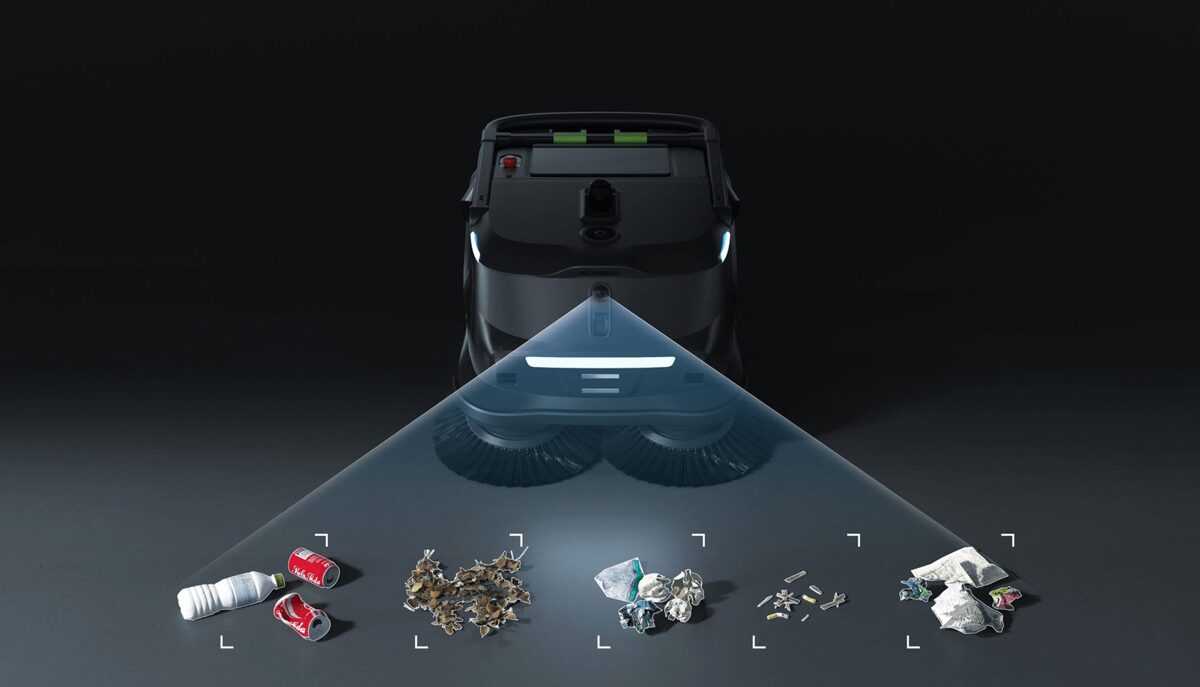
1) Redzēt — uztvert apkārtējo vidi
Robots vairs neveic “aklu tīrīšanu”. Tas spēj:
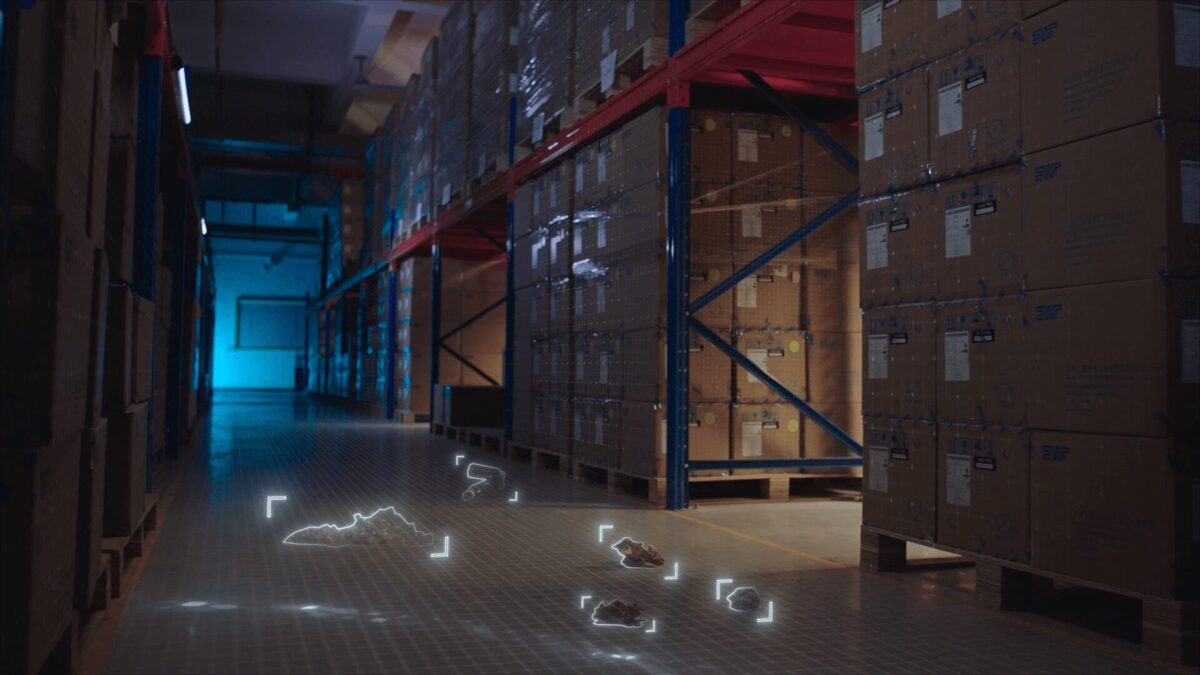
- noteikt dažāda veida netīrumus (vieglus netīrumus, lielākus gružus vai lapas);
- identificēt slapjas zonas;
- atpazīt šķēršļus, cilvēkus, transportlīdzekļus u.c.;
- noteikt, kuras zonas jau ir iztīrītas un kuras vēl nav iztīrītas.
2) Izprast — interpretēt notiekošo
Robots ne tikai uztver apkārtējo vidi — tas arī interpretē situāciju un pielāgo savu darbību:
- viegli netīrumi → samazina kustības vai birstes ātrumu, lai netīrumi netiktu izkaisīti;
- lielāki gruži → palielina birstes ātrumu efektīvākai savākšanai;
- ļoti netīras zonas → veic papildu tīrīšanas braucienus;
- liels daudzums lapu → palielina rullīša ātrumu, lai novērstu aizsērēšanu.
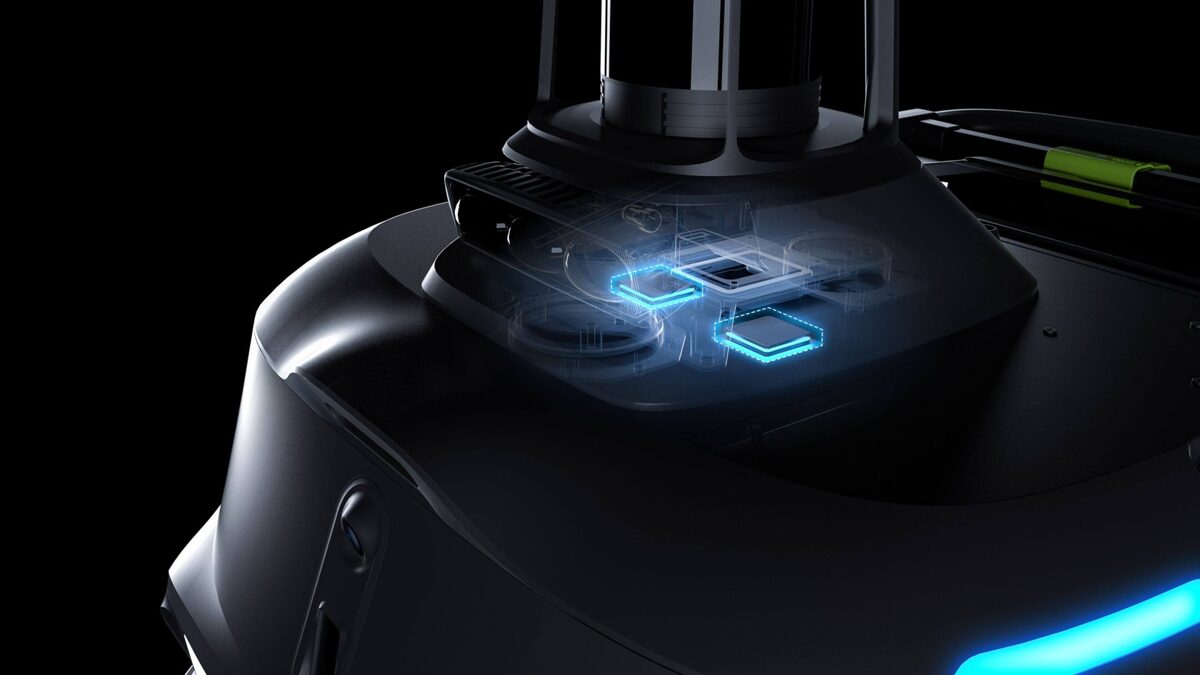
3) Rīkoties — izvēlēties piemērotāko tīrīšanas darbību
Robots automātiski izvēlas optimālāko tīrīšanas stratēģiju:
- automātiski samazina vai palielina kustības ātrumu;
- automātiski atkārtoti tīra konkrētas zonas vai veic precīzu punktveida tīrīšanu;
- automātiski pārslēdz tīrīšanas režīmus (standarta ↔ jaudīgais režīms);
- automātiski pielāgo maršrutu, lai apbrauktu šķēršļus.
4. PUDU tīrīšanas roboti
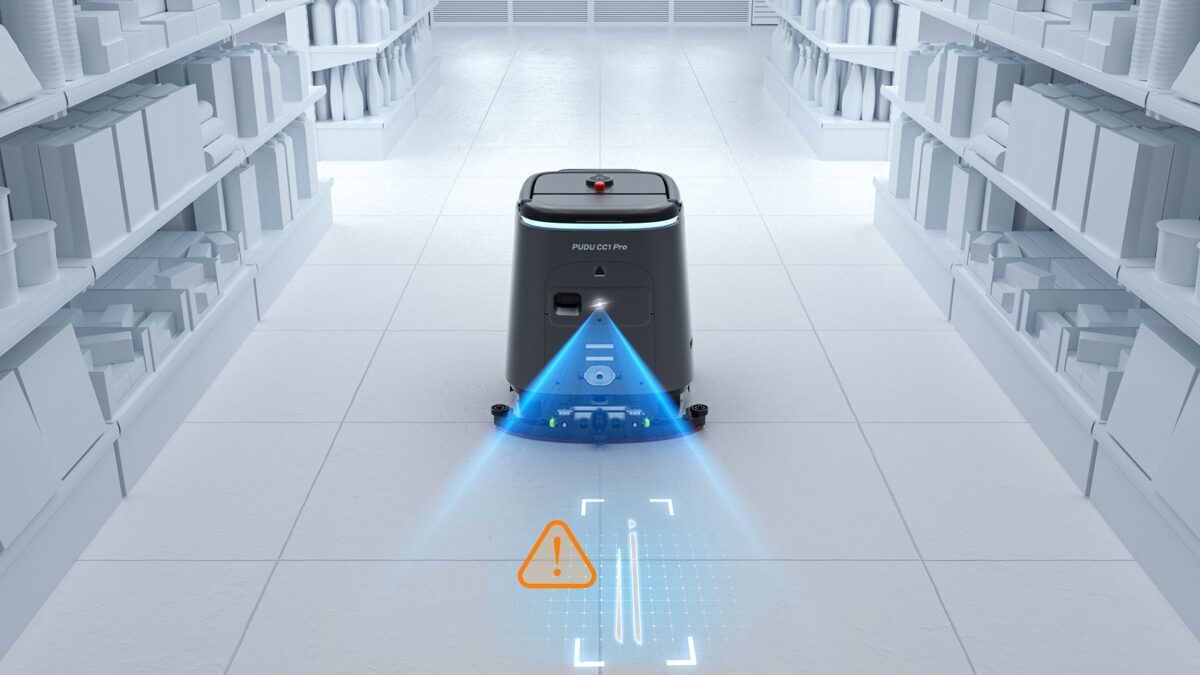
1) MI adaptīvā tīrīšana1.1) MT1 sērija — atkritumu tipu atpazīšana
1.2) CC1 Pro — traipu un netīrumu stāvokļa noteikšana
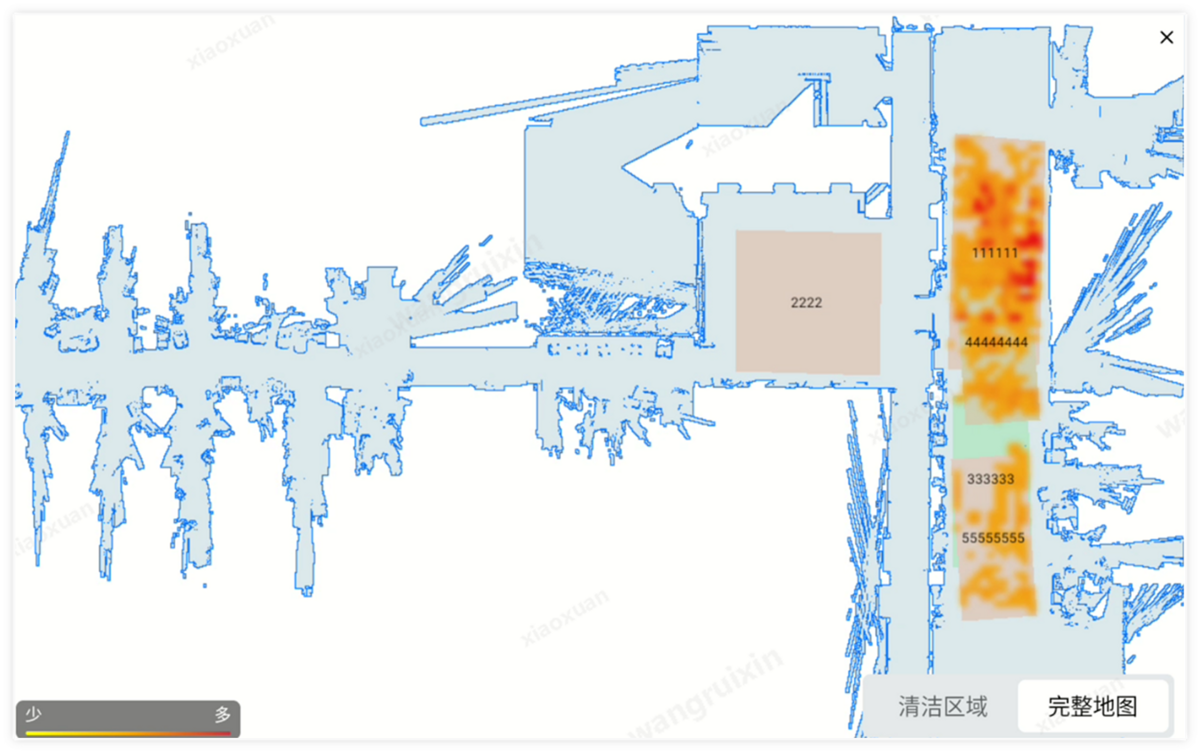
2) Siltuma karte (Heatmap)
- padara tīrīšanas efektivitāti pārskatāmu un viegli analizējamu;
- atvieglo atskaišu un pārskatu sagatavošanu;
- palīdz pielāgot tīrīšanas biežumu efektīvākai resursu izmantošanai;
- ļauj identificēt zonas, kur nepieciešama intensīvāka uzkopšana.
3) MI vadīti tīrīšanas režīmi
3.1) Komponentu pašuzraudzība
Reāllaika uzraudzība palīdz novērst tīrīšanas neefektivitāti.
CC1 Pro aizmugurējā MI sistēma reāllaikā uzrauga tīrīšanas komponentus, nosaka apkopes problēmas, kas var radīt sekundāru piesārņojumu, un automātiski aktivizē zonu atzīmēšanu, atkārtotu tīrīšanu vai pašattīrīšanos — nodrošinot uzticamu un gudru tīrīšanas ciklu.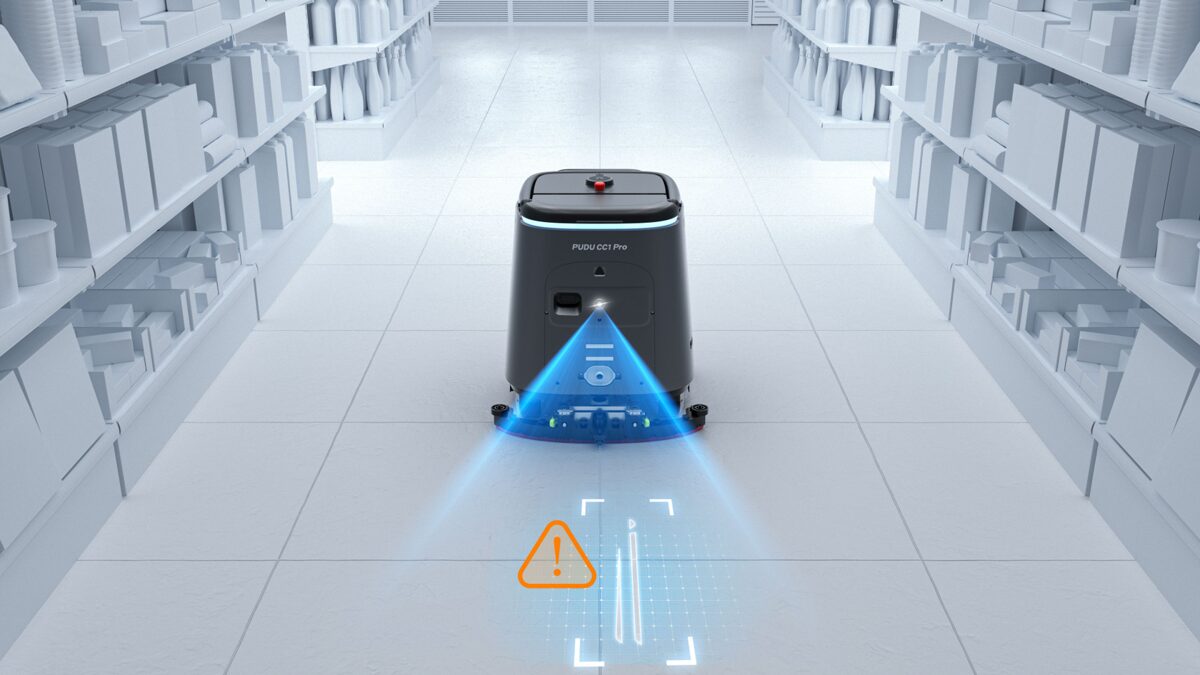
3.2) Punktveida tīrīšana
Punktveida tīrīšana neaizstāj pilnas teritorijas tīrīšanu, bet gan papildina to.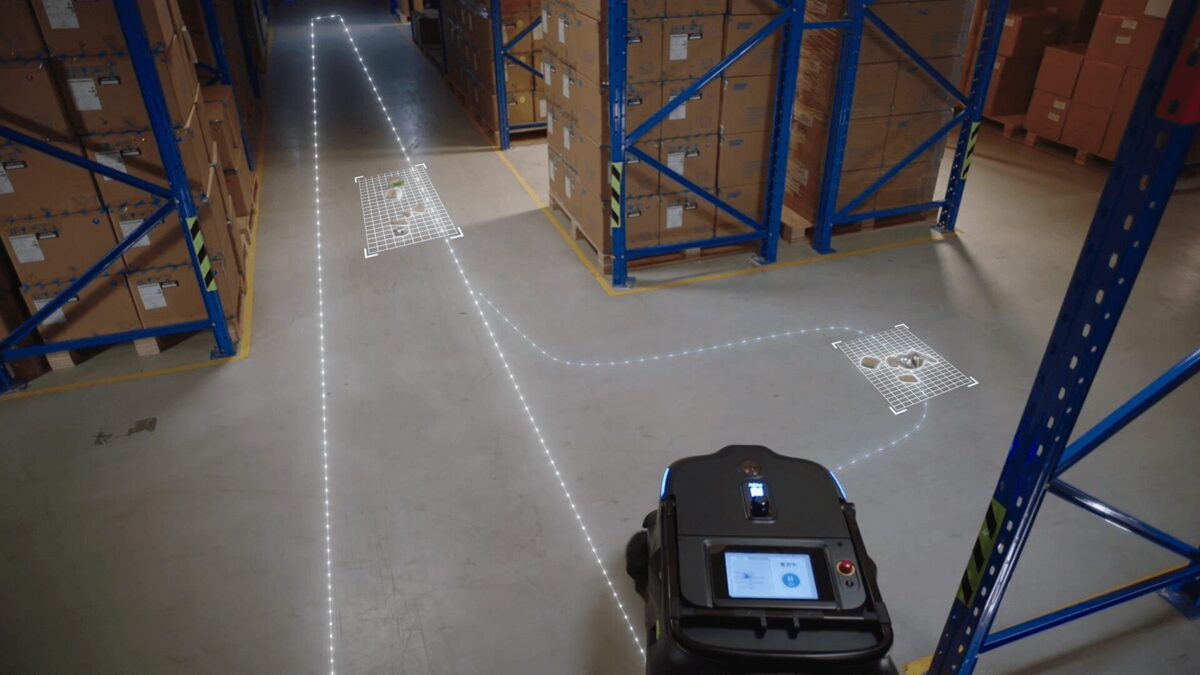
Pilnas teritorijas tīrīšana nodrošina dziļo uzkopšanu agrās rīta stundās vai vēlu vakarā, savukārt punktveida tīrīšana ļauj ātri novērst netīrumus darba laikā.
Dodot grīdas mazgāšanas robotiem iespēju tīrīt biežāk visas dienas garumā, punktveida tīrīšana uzlabo kopējo tīrīšanas efektivitāti, paaugstina klientu apmierinātību.
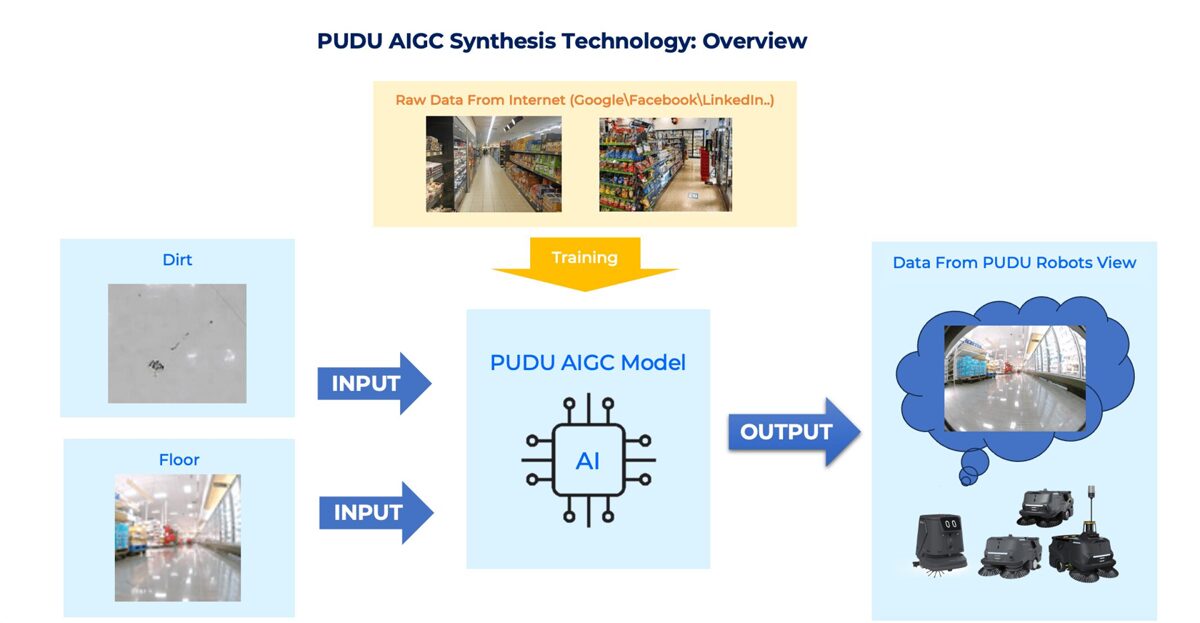
4) Kas ir PUDU AIGC?
PUDU AIGC (AI Generated Content) ir mākslīgā intelekta tehnoloģija, kas ļauj robotam gudri analizēt datus, ģenerēt informāciju un pieņemt efektīvākus lēmumus autonomās tīrīšanas procesos. PUDU AIGC padara robotu ne tikai autonomu, bet arī spējīgu nepārtraukti uzlabot savu darbību, balstoties uz savāktajiem datiem un apkārtējās vides analīzi.Šis attēls parāda pilnu PUDU Magic Cleaning datu kopas izveides procesu. AIGC modelis tika apmācīts, izmantojot liela apjoma interneta datus, un pēc tam datu kopa tika strauji paplašināta ar AIGC palīdzību, izmantojot reālus grīdu un traipu attēlus. Šis process uzlabo robota mākslīgā intelekta veiktspēju.